 bahasa


Serangan Balik Rendah Tork Kepersisan Tinggi AHB Pengurangan Kotak Gear Planet
Pengurang Planet
Ciri-ciri pengurang planet 1. Tenang: Gunakan gear heliks untuk mencapai operasi y...
Lihat ButiranApabila sendi pergelangan tangan robot kolaboratif hanyut sebanyak 0.08 mm di bawah beban 1.5 kg, komponen yang gagal adalah jarang motor servo. Ia adalah pengurang. Dalam aplikasi gabungan robotik, keputusan pemacu harmonik vs kotak gear planet menentukan ketepatan kedudukan, ketumpatan tork, pematuhan dan kos yang lebih tinggi daripada mana-mana subpemasangan lain. Persoalan sebenar bukanlah teknologi mana yang lebih baik dalam abstrak, tetapi yang mana satu sepadan dengan profil gerakan sendi.
Panduan ini membandingkan kedua-dua teknologi menggunakan parameter yang boleh diukur: tindak balas, kekakuan kilasan, ketumpatan tork, keupayaan kelajuan dan hayat perkhidmatan. Ia berakhir dengan rangka kerja pemilihan praktikal yang boleh digunakan oleh jurutera reka bentuk sebelum membuat pesanan.
Untuk sambungan robotik, pemacu harmonik memberikan tindak balas yang lebih rendah dan ketumpatan tork yang lebih tinggi, manakala kotak gear planet memberikan kekukuhan yang lebih tinggi dan kos yang lebih baik bagi setiap newton-meter.
Tindak balas ialah pergerakan sudut bebas keluaran apabila input dipegang. Dalam sendi robot, ia muncul sebagai zon mati dalam tindak balas kawalan dan sebagai ralat kedudukan apabila arah berbalik. Pemacu harmonik mengubah bentuk flexspline dengan penjana gelombang, mewujudkan dua zon meshing tanpa celah. Pemacu harmonik biasa mencapai tindak balas 1 arcmin atau lebih baik, dan banyak model mencapai 0.5 arcmin. Kotak gear planet standard mempunyai kelegaan dalaman antara gear matahari dan gear planet, jadi tindak balas biasanya jatuh antara 3 dan 15 arcmin; unit planet ketepatan mencapai 1 hingga 3 arcmin pada harga yang lebih tinggi.
Ketumpatan tork, bermakna tork terkadar per unit diameter luar, ialah nombor penentu kedua. Spline lentur pemacu harmonik melilit spline bulat berdiameter besar, jadi saiz pakej yang sama memberikan kira-kira dua hingga tiga kali tork kotak gear planet yang setanding. Untuk sendi robot, ini bermakna pergelangan tangan yang lebih kecil dan ringan dengan kapasiti muatan yang sama. Kotak gear planet memerlukan lebih banyak ruang jejari untuk gear planetnya, menjadikannya lebih berat untuk tork keluaran yang sama.
| Parameter | Pemacu harmonik | Kotak gear planet |
| Tindak balas | 1 arcmin atau lebih baik | 3-15 arcmin |
| Ketumpatan tork | 2-3x garis dasar | Garis dasar |
| Kelajuan input | 3,000-4,000 rpm | 5,000-10,000 rpm |
| Kecekapan | 70-85% | 90-97% |
| Beban kejutan | rendah | tinggi |
Apabila keperluan adalah pegangan ketepatan, yang panduan menyelam dalam pengurang harmonik merangkumi implikasi kawalan tindak balas hampir sifar dengan lebih terperinci.
 Pengurangan Gear Fleksibel Siri BSHF dengan Aci Berongga Pengurang harmonik ini menawarkan tindak balas hampir sifar dan ketegaran yang tinggi, menjadikannya sesuai untuk aplikasi pegangan ketepatan. Reka bentuk aci berongga yang padat sesuai dengan sendi robot yang terhad ruang, dan kekakuan kilasan yang rendah menjejaskan penalaan pengawal. Lihat Produk →
Pemacu harmonik mempunyai kekukuhan kilasan yang lebih rendah daripada kotak gear planet, tetapi ia juga hampir tidak mempunyai tindak balas, dan perdagangan itu mengubah cara pengawal bertindak balas.
Kekakuan kilasan ialah rintangan kepada pesongan sudut di bawah beban. Kotak gear planet, dengan beberapa gear planet dalam sentuhan bergolek, adalah kaku; unit kecil boleh menunjukkan 5 hingga 10 Nm setiap arcmin. Pemacu harmonik adalah lebih lembut, kerana flexspline direka bentuk untuk membengkok. Kekakuan yang lebih rendah, digabungkan dengan jurang tindak balas sifar, menjadikan gelung kedudukan lebih mudah dijangka tetapi merendahkan kekerapan resonans kilasan.
Pemacu harmonik menukar kekakuan untuk tindak balas sifar. Untuk pegangan ketepatan pada kelajuan rendah, ini hampir selalu merupakan perdagangan yang lebih baik.
Jika robot melakukan kedudukan titik ke titik pada kelajuan rendah dengan muatan kecil, pemacu harmonik menang. Jika sambungan mesti menolak daya luaran atau mengendalikan pecutan tinggi, kotak gear planet yang lebih kaku lebih mudah untuk distabilkan, kerana gelung kawalan boleh beroperasi pada lebar jalur yang lebih tinggi tanpa mod struktur yang menarik.
Kotak gear planet ialah pilihan yang betul untuk sambungan robotik yang memerlukan kelajuan input melebihi 4,000 rpm, mesti bertahan dengan beban kejutan, atau mesti berada dalam anggaran yang ketat.
Kotak gear planet adalah perkara biasa dalam robotik kerana ia cekap, dengan 90 hingga 97% setiap peringkat, teguh dan berpatutan. Ia berjalan pada kelajuan input 5,000 hingga 10,000 rpm, manakala pemacu harmonik biasanya dihadkan kepada 3,000 hingga 4,000 rpm kerana flexspline lebih cepat letih pada kelajuan tinggi. Gear planet berkongsi beban merentas berbilang titik sesentuh, jadi daya hentaman diedarkan. Spline nipis pemacu harmonik boleh berubah bentuk secara kekal di bawah tork puncak yang berlebihan atau perlanggaran. Kos ialah faktor ketiga: kotak gear planet dengan saiz bingkai yang sama biasanya berharga 30 hingga 50 peratus kurang daripada pemacu harmonik. Bagi robot dengan enam atau tujuh sendi, perbezaan ini adalah ketara.
Dalam praktiknya, banyak pengeluar robot meletakkan pemacu harmonik pada sendi pergelangan tangan dan kotak gear planet pada paksi bahu dan siku.
 Pengurangan Planet Heliks Siri AHL untuk Servo Motors Kotak gear planet heliks ini menyediakan operasi lancar, bunyi rendah dan kapasiti tork yang tinggi. Galas integral dan gris tanpa penyelenggaraan mengurangkan masa henti, menjadikannya pilihan kos efektif untuk paksi bahu dan siku dalam robot industri. Lihat Produk →
Pilih pengurang dengan bermula dengan keperluan ketepatan kedudukan, kemudian semak tork dan kelajuan berterusan, dan akhirnya membandingkan kos dan hayat perkhidmatan.
Mengerjakan keperluan sebenar sendi supaya menghalang kesilapan yang paling biasa, iaitu memesan pengurang yang bersaiz besar untuk tork tetapi bersaiz kecil untuk ketepatan.
| Fungsi sendi | Pengurangan yang disyorkan | Spesifikasi utama untuk mengesahkan |
| Putaran pergelangan tangan | Pemacu harmonik | Tindak balas 1 arcmin or better |
| Paksi bahu | Kotak gear planet | Nilai tork pada kelajuan maksimum |
| Paksi pencengkam | Kotak gear planet | Kelajuan input above 5,000 rpm |
| Bebibir alat | Pemacu harmonik | Keluaran sifar tindak balas |
Pesan sampel kedua-dua teknologi pada saiz bingkai yang sama dan ukur ralat kedudukan gelung tertutup pada dirian ujian yang dimuatkan. Data akan membuat keputusan lebih cepat daripada lembaran data pembekal.
BEITTO mengeluarkan planet, gear fleksibel dan pengurang berbilang keluaran, jadi sambungan robotik boleh ditentukan daripada keluarga produk berstok dan bukannya mengunci satu teknologi.
Zhejiang Beitto Transmission Technology Co., Ltd. (BEITTO) membina pengurang planet berketepatan tinggi dalam 18 siri, pengurang gear fleksibel dalam siri BSHF, BCSF dan BCSG, dan siri TD untuk penghantaran berbilang output satu input. Syarikat itu mengendalikan kilang seluas 12,000 meter persegi dengan lebih daripada 90 pekerja dan lebih 20 tahun pengalaman industri kotak gear. Lantai pengeluaran BEITTO mengikut kaedah pembuatan ketepatan Jepun dan kawalan kualiti yang ketat, yang penting apabila sambungan mesti memegang tork terkadar sepanjang hayat perkhidmatan yang panjang.
Untuk fleksibiliti sendi robot dan kapasiti beban, siri TDCR menyediakan konfigurasi berbilang output padat. The Siri TDCR direka untuk meningkatkan fleksibiliti sendi robot dan kapasiti beban sambil mengekalkan tindak balas yang rendah.
 TD-CR Siri Hollow-Shaft Spiral Bevel Reducer Dengan keluaran aci berongga dan tindak balas yang rendah, pengurang gear serong ini meningkatkan fleksibiliti sendi robot dan kapasiti beban. Reka bentuk bebas penyelenggaraan dan pemasangan fleksibel memudahkan penyepaduan, menawarkan pelengkap kepada pemacu harmonik untuk sistem berbilang paksi. Lihat Produk →
Memilih daripada satu pembekal yang menjadikan kedua-dua jenis mengelakkan pergolakan nombor bahagian untuk mencampurkan dua jenama pada robot yang sama.
Bawa pulang utama: gunakan pemacu harmonik untuk ketepatan dan kotak gear planet untuk kelajuan dan kos.
Pemacu harmonik mempunyai tindak balas yang lebih rendah, biasanya 1 arcmin atau lebih baik. Kotak gear planet ketepatan mencapai 1 hingga 3 arcmin, tetapi unit planet standard biasanya jatuh antara 3 dan 15 arcmin.
Ia boleh, tetapi sambungan akan mempunyai tindak balas yang lebih tinggi dan ketumpatan tork yang lebih rendah untuk saiz bingkai yang sama. Kotak gear planet juga akan berjalan lebih pantas dan mengendalikan beban kejutan dengan lebih baik, yang boleh menjadi kelebihan pada pergelangan tangan dengan paksi penggenggam.
Risiko terbesar ialah memilih berdasarkan tork yang dinilai sahaja. Ramai jurutera lupa untuk memeriksa kekakuan kilasan, kelajuan input, dan kebolehulangan sebenar sendi. Pengurang yang terlalu lembut boleh menyebabkan ayunan, dan yang terlalu perlahan untuk kelajuan maksimum motor akan memendekkan hayat perkhidmatannya.
Mulakan dengan tork berterusan pada sambungan, darab dengan faktor puncak 2 hingga 3 untuk pecutan, kemudian sahkan kelajuan input yang diperlukan. Jika sambungan memerlukan pegangan ketepatan, sahkan juga tindak balas dan kekakuan terhadap gelung kawalan kedudukan.

Ciri-ciri pengurang planet 1. Tenang: Gunakan gear heliks untuk mencapai operasi y...
Lihat Butiran
Pengurangan planet menduduki kedudukan penting dalam bidang automasi perindustrian. Reka bentuk k...
Lihat Butiran
Dengan ciri ketepatan tingginya, pengurang planet berjaya mengawal tindak balas dalam masa 3 mini...
Lihat Butiran
Pengurangan planet menggunakan reka bentuk gear heliks, yang membolehkan operasi lancar dan senya...
Lihat Butiran
Ciri-ciri pengurang planet 1. Ketepatan tinggi: tindak balas standard adalah 4 minit arka...
Lihat Butiran
Pengurang kami menggabungkan konsep reka bentuk canggih bagi gear heliks. Berbanding dengan gear ...
Lihat Butiran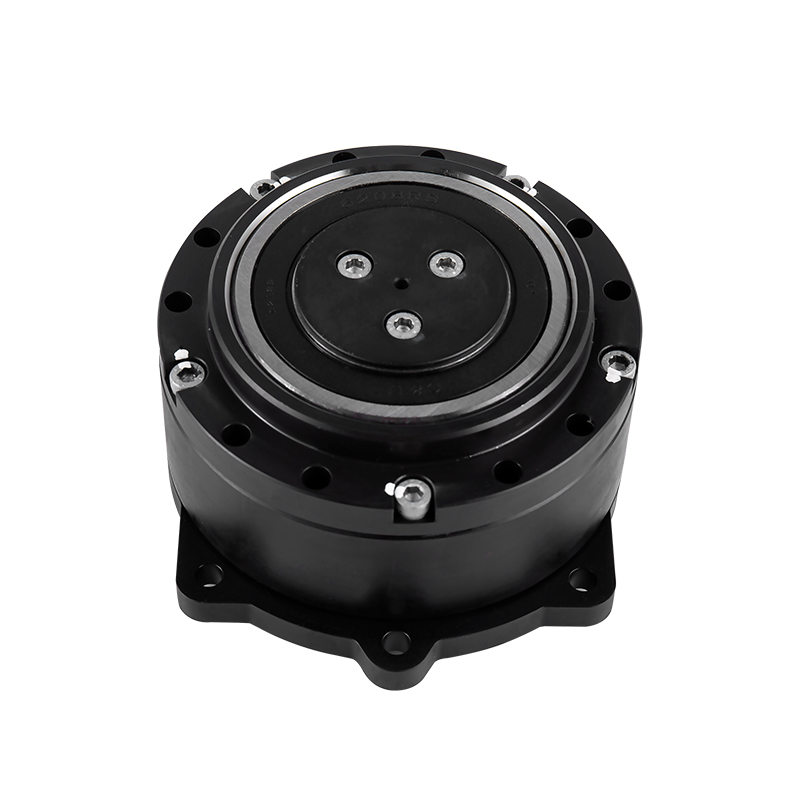
Direka untuk aplikasi dengan beban jejarian tinggi, seperti pemacu roda AGV, pemacu takal. Piliha...
Lihat Butiran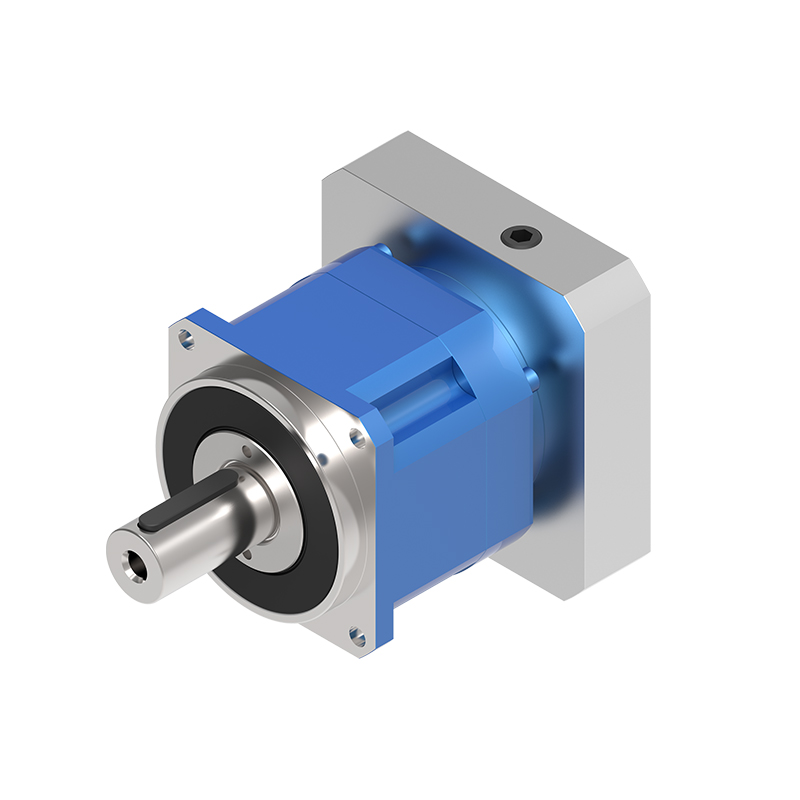
1. Reka bentuk gear heliks Mekanisme pengurangan kelajuan menggunakan reka bentuk gear heliks,...
Lihat Butiran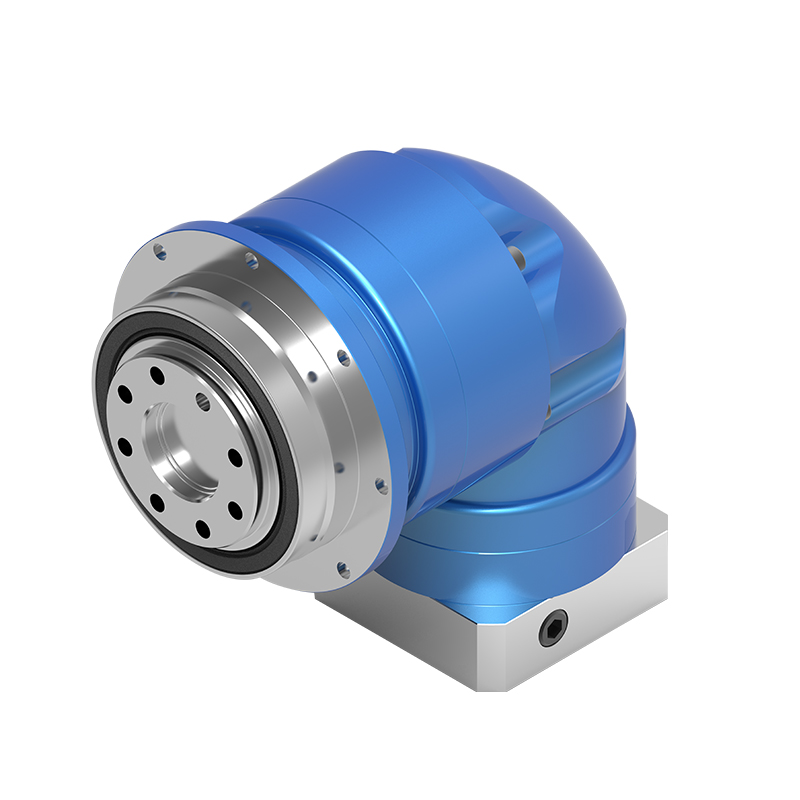
Pengurangan planet siri NTR menggunakan reka bentuk gear serong lingkaran, yang membolehkan input...
Lihat Butiran
Pengurang siri TD-CR tertumpu pada reka bentuk keluaran aci berongga, yang bukan sahaja mengoptim...
Lihat Butiran

